Towards Multi-drone Autonomous Construction via Deep Reinforcement Learning
MSCD
AdvisorsDaniel Cardoso Llach
Abstract
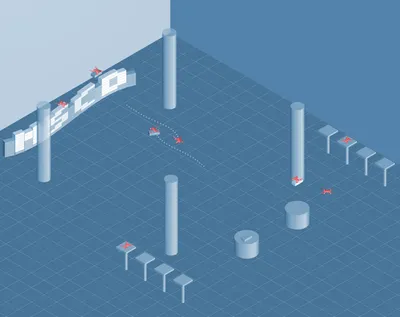
Autonomous construction has been an active research topic for engineers and designers for many years. Meanwhile, technological advancement made in the drone industry is continuously pushing the drone’s capability boundary. The probability of drones actively participating in additive construction is large enough to be realized in the near future. However, there is no system that can control a scalable number of drones for autonomous construction in a dynamic continuous environment. This thesis aims to develop a system for autonomous multi-drone additive construction using deep reinforcement learning-based algorithm. First, the process of multi-drone additive construction is modeled in a computer simulation. Then state-of-art deep reinforcement learning algorithm is applied to achieve collision avoidance in navigation. A software package is then developed and able to be integrated into a 3d modeling software, Rhinoceros, for future use and development for researchers and designers. Finally, this system is applied in two experiments: bricklaying and facade coating to demonstrate usage.
More by these authors